

Dataset · v1.1.0 · 2026
KITTI-C2L: Camera–LiDAR Extrinsic Calibration
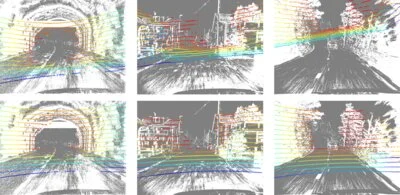
Built and released a reproducible KITTI-derived dataset with 22,400 camera–LiDAR frame pairs, five synthetic miscalibration levels, and constant-error sequence windows. Includes public loaders, documented evaluation protocols, and three-seed UniCal baselines.